โดย Insightist™ | เผยแพร่: 27 ตุลาคม 2569 | อ้างอิง: NVIDIA Technical Blog
สรุปสาระสำคัญ
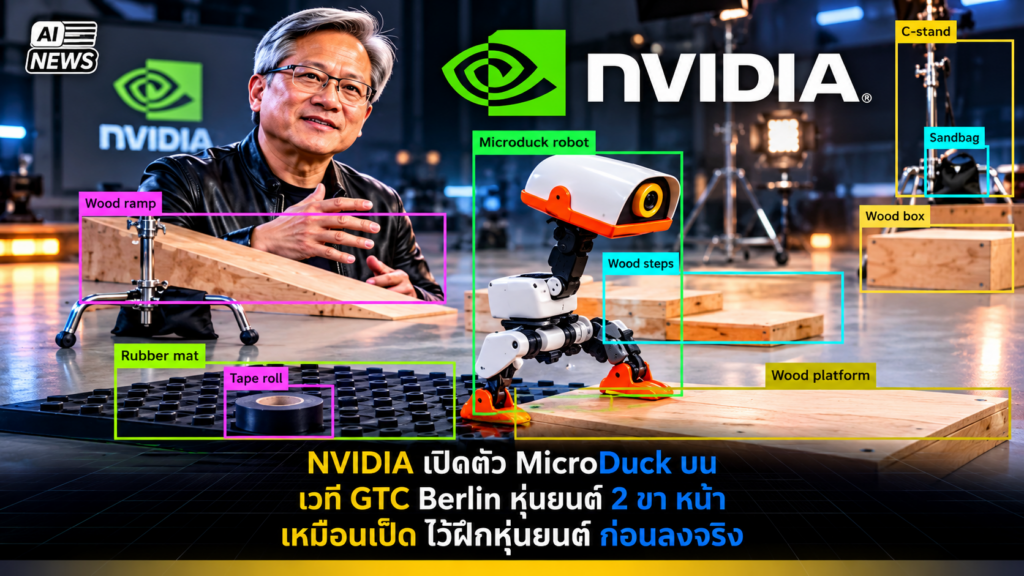
- NVIDIA ใช้ AI agents ชื่อ Hermes, NVIDIA Nemotron 3.5 Bolt และ Astra วางแผนและสร้างสนามอุปสรรคจำลองให้หุ่นยนต์ Microduck
- ฝึก policy ด้วย Isaac Lab ที่ 4,096 parallel environments บน GPU NVIDIA RTX PRO 6000 Blackwell Workstation Edition
- ตรวจ policy ใน Isaac Sim บนเครื่อง RTX Spark ก่อนนำไปใช้จริง
- SimReady Central Library มี OpenUSD asset ฟรีกว่า 2,000 ชิ้นให้โหลด
- บทความยังไม่ลงรายละเอียดการติดตั้งบนฮาร์ดแวร์จริง
หุ่นยนต์ที่เดินบนพื้นเรียบได้ ไม่ได้แปลว่าจะข้ามทางลาดโค้งได้ ข่าว AI โดย Insightist™ วันนี้ เล่าว่า NVIDIA ให้ AI agents ช่วยสร้างสนามอุปสรรคเพื่อสอนหุ่นยนต์ Microduck ข้ามจุดนั้น โดยทำทั้งหมดในซิมูเลชันก่อนแตะของจริง

AI Agents ในข่าวนี้ทำอะไรบ้าง?
ทำตั้งแต่วางแผนไปจนถึงสร้างของ Hermes กับ Nemotron 3.5 Bolt รันบน RTX Spark แปลงพรอมต์ให้เป็นแผนโปรเจกต์ สร้างภาพ concept ของสนาม และทำรายการ asset ที่เห็นในภาพ แล้วส่งชุดงานต่อให้ Astra
สนามอุปสรรคถูกสร้างขึ้นมายังไง?
Astra ปรับภาพอ้างอิงให้คมชัดขึ้นก่อน แล้วใช้ FreeCAD สร้างรูปทรงพื้นฐาน ใช้ Blender ใส่รายละเอียดและวัสดุ ได้เป็นโมเดลที่แก้ไขต่อได้และไฟล์ USD จากนั้นประกอบเป็นสนามใน Isaac Sim ถ้าไม่อยากสร้างเองทุกชิ้น SimReady Central Library มี OpenUSD asset ฟรีและไม่ต้องขอสิทธิ์ให้โหลดกว่า 2,000 ชิ้น
หุ่นยนต์ถูกฝึกยังไง และตรวจผลที่ไหน?
ฝึกด้วย Reinforcement Learning ใน Isaac Lab โดย policy ที่ pretrain มาแล้วถูกฝึกเพิ่มเพื่อข้ามทางลาดและสิ่งกีดขวาง ใช้ depth จากกล้องที่หัวกับข้อมูลสถานะหุ่นเป็น observation ส่วนตัวเลขที่เปิดเผยมีเพียง 4,096 parallel environments บน GPU ตัวเดียว พอฝึกเสร็จก็ตรวจใน Isaac Sim บน RTX Spark โดยบันทึกการเดินจบสนาม การล้ม การชน และจุดที่หุ่นเดินต่อไม่ได้
ยังเหลือช่องว่างอะไรก่อนถึงหุ่นยนต์จริง?
เหลือเรื่อง sim to real เพราะเซนเซอร์ การสัมผัสพื้น และจังหวะการควบคุมบนหุ่นจริงอาจต่างจากซิมูเลชัน Isaac Lab จึงมี Better Actuator Models (BAM) จำลองความหน่วงของเซอร์โว ความหลวมของชุดส่งกำลัง และแรงดันไฟตก พร้อม domain randomization ที่สุ่มค่าทางกายภาพและสัญญาณรบกวน ให้ policy ซ้อมรับมือก่อนทดสอบบนฮาร์ดแวร์จริง
ธุรกิจไทยหยิบเรื่องนี้ไปคิดต่อได้ยังไง?
ถ้าโรงงาน คลังสินค้า หรือร้านอาหาร กำลังมองหุ่นยนต์หรือระบบอัตโนมัติ การลองในโลกเสมือนก่อนช่วยให้เห็นจุดที่ติดขัดตั้งแต่ยังไม่ซื้อของจริง ผู้ประกอบการที่เตรียมโจทย์ให้ชัดว่าอยากให้หุ่นทำอะไร ผ่านอะไร จะคุยกับทีมเทคนิคได้เร็วกว่า
ทำอะไรได้ตอนนี้ เปิดดู Isaac Lab Learning Path และบทช่วยสอน Microduck sim to real บน Hugging Face ที่บทความแนะนำไว้ หรือเข้าไปดู asset ฟรีใน SimReady Central Library ก่อนว่ามีของที่ตรงกับสนามที่คิดไว้ไหม
คำถามที่พบบ่อย (FAQs)
Q: Microduck คืออะไร
A: เป็นหุ่นยนต์ตัวอย่างที่บทความใช้อธิบาย workflow ทั้งหมด
Q: ต้องมี RTX Spark ไหม
A: บทความใช้ RTX Spark เป็นเครื่องวางแผนและตรวจ policy ส่วนการฝึกครั้งนี้ใช้ GPU NVIDIA RTX PRO 6000 Blackwell Workstation Edition บทความไม่ได้ระบุว่าบังคับทุกขั้นตอน
Q: policy ที่ฝึกใน Simulation ใช้กับหุ่นจริงได้เลยไหม
A: บทความมีภาพหุ่น Microduck ตัวจริงเดินและเลี้ยวด้วย locomotion policy ที่ฝึกใน Isaac Lab แต่ย้ำว่าต้องปรับเพิ่มหลังทดสอบบนฮาร์ดแวร์
Q: ต้องสร้างโมเดล 3D เองทุกชิ้นไหม
A: ไม่ต้อง ใช้ OpenUSD asset ฟรีจาก SimReady Central Library ร่วมกับของที่สร้างใหม่ได้
Q: บทความบอกอัตราสำเร็จของ policy ไหม
A: ไม่ได้ให้ตัวเลข บอกเพียงว่าต้องบันทึกการเดินจบสนาม การล้ม และการชน
ถ้าคุณสนใจข่าวสารนี้ ให้ Add Line OA เพิ่ม: https://lin.ee/ulsmCKk หรือ @nhx2358e